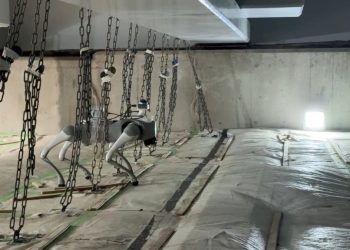
일본 히구치제작소가 사족보행 로봇으로 공장 내부를 자율 순회하는 실증 결과를 21일 공개했다. 기후현 가카미가하라시 본사공장에서 진행한 이번 실증은 로봇이 실제 생산 현장의 통로를 이동하며 지도를 만들고 작업자와 공간을 공유할 수 있는지 확인하는 데 초점을 맞췄다. 회사는 생성형 AI와 피지컬 AI를 제조 현장에 적용하는 프로젝트의 두 번째 단계라고 설명했다.
로봇은 라이다로 공장 내부의 3차원 지도를 작성한 뒤 이를 바탕으로 자율 이동을 수행했다. 회사는 작업자와 같은 통로를 주행하는 상황도 시험했다고 밝혔다. 외부와 물리적으로 분리한 폐쇄망 환경을 구성하고 외부 통신이 차단되는지 실측했다는 설명도 덧붙였다. 현장의 이동 경로와 통신 환경을 먼저 확인한 뒤 기능을 확대하는 방식이다.
| 구분 | 확인·추진 내용 |
|---|---|
| 현재 단계 | 4단계 프로젝트 중 2단계 |
| 확인 기능 | 라이다 3차원 지도 작성·자율순회 |
| 통신 환경 | 외부와 분리한 폐쇄망 |
| 다음 단계 | 카메라·AI를 활용한 이상감지 실증 |
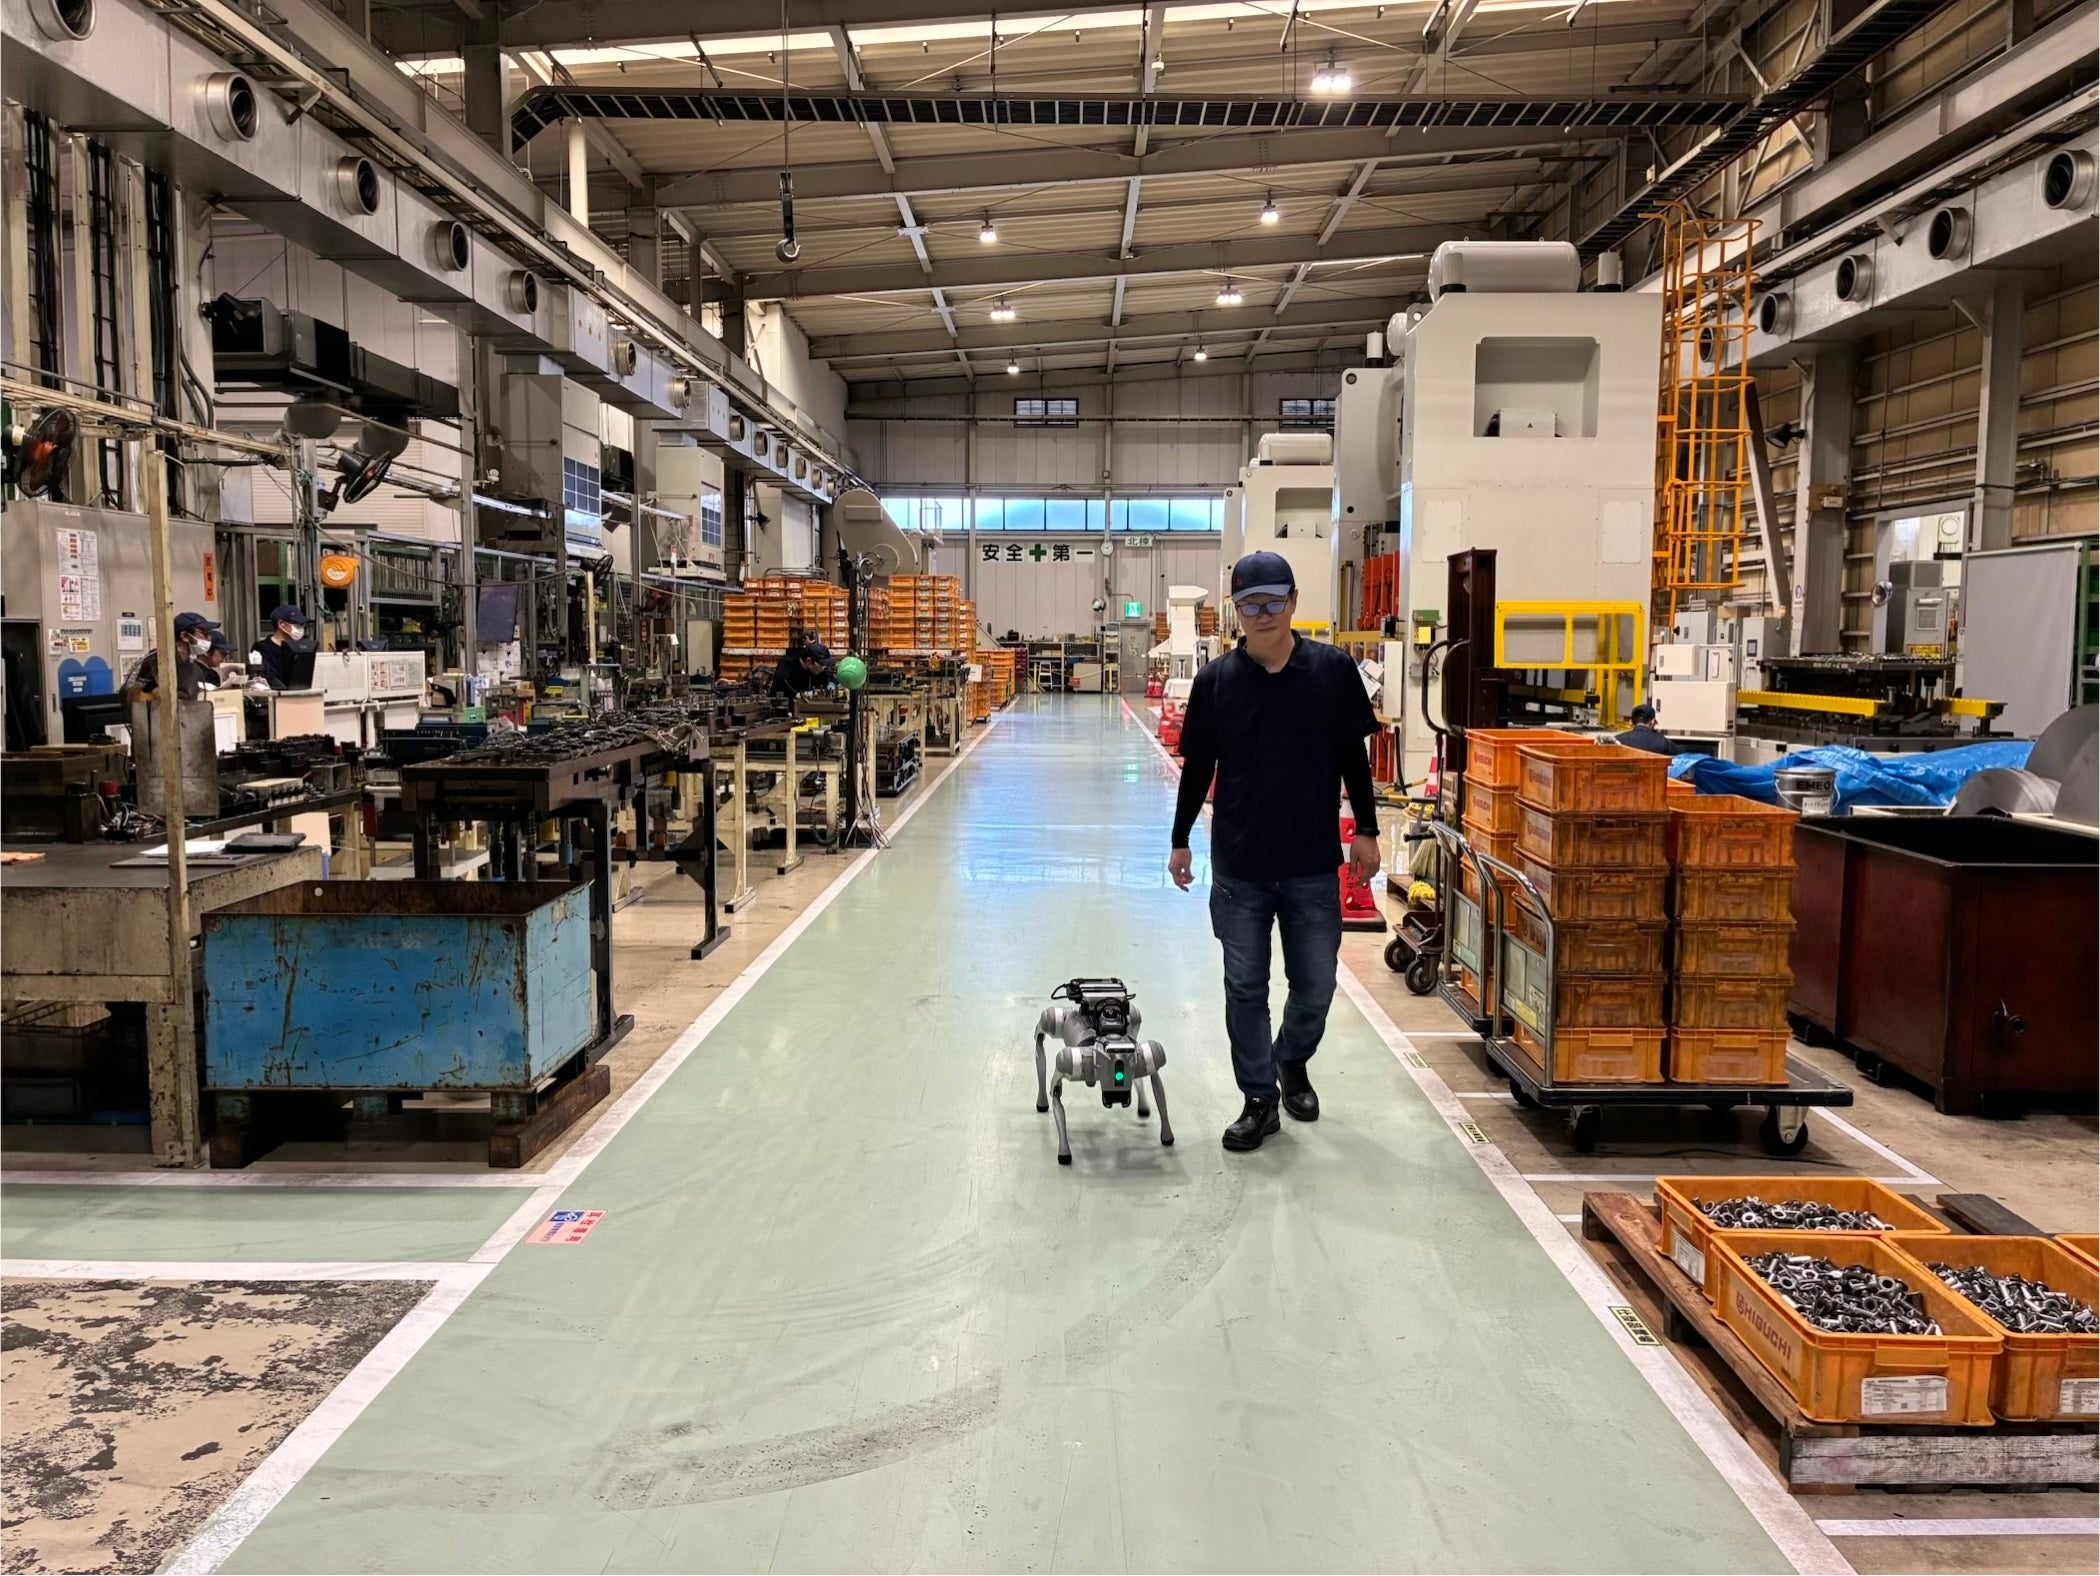
전체 프로젝트는 네 단계로 구성돼 있다. 이번에 확인한 범위는 지도 작성과 자율순회이며, 카메라와 AI를 결합한 설비 이상감지는 다음 단계에서 실증할 계획이다. 순회가 가능하다는 결과와 설비 이상을 스스로 판단하는 기능은 개발 단계가 다르다. 회사는 후속 실증에서 로봇이 이동하며 확보하는 현장 정보와 AI 판단을 연결하는 방안을 검토한다.
실제 공장 운영에 맞춰 보완해야 할 항목도 남았다. 좁은 공간에서의 방향 전환, 지게차 이동 경로와 교차하는 상황, 돌발상황에서의 대피가 주요 과제로 제시됐다. 로봇의 이동 성능뿐 아니라 사람과 운반 장비가 함께 움직이는 현장의 조건을 반영해야 한다는 의미다. 회사는 이번 결과를 바탕으로 순회 동작을 개선하고 후속 AI 기능의 검증 범위를 넓힐 예정이다.
저작권자 © STORIUM 무단전재 및 재배포 금지