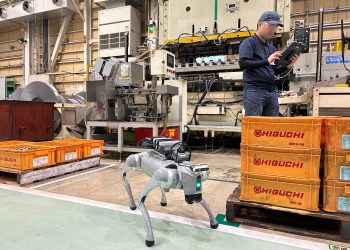
일본 AI 기업 아카리가 건설사 오리엔탈시라이시와 함께 교량 공사 등에 쓰이는 매달린 임시 작업발판에서 사족보행 로봇의 자율 이동을 검증했다고 10월 6일 밝혔다. 공동 발표에 따르면 실제 현장 시험은 9월 8일 진행됐다. 아카리는 바닥의 보호 시트나 케이블에 로봇의 다리가 걸렸을 때 스스로 다리를 들어 걸림을 풀고 보행을 이어가는 제어 AI를 개발했다. 해당 동작을 시뮬레이션과 실제 기체에서 확인했으며 구조물 지지 체인이 이어지는 좁은 통로의 자율 이동도 시험했다.
교량과 고속도로의 건설·보수 현장은 낮은 천장과 지지 체인, 와이어, 출입용 개구부가 함께 있는 작업 공간이다. 바닥에도 보호 시트와 조명 케이블, 높이 차이가 있어 로봇의 전진을 막거나 넘어뜨릴 수 있다. 양사는 고소 작업 공간의 순찰과 안전 관리를 자동화하기 위해 공동 개발을 진행해 왔다고 설명했다. 현장 제약을 전제로 보행을 학습하는 피지컬 AI 기술을 적용해, 평탄한 바닥을 이동하는 수준에서 실제 공사 공간의 돌발 상황에 대처하는 방향으로 시험 범위를 넓혔다.
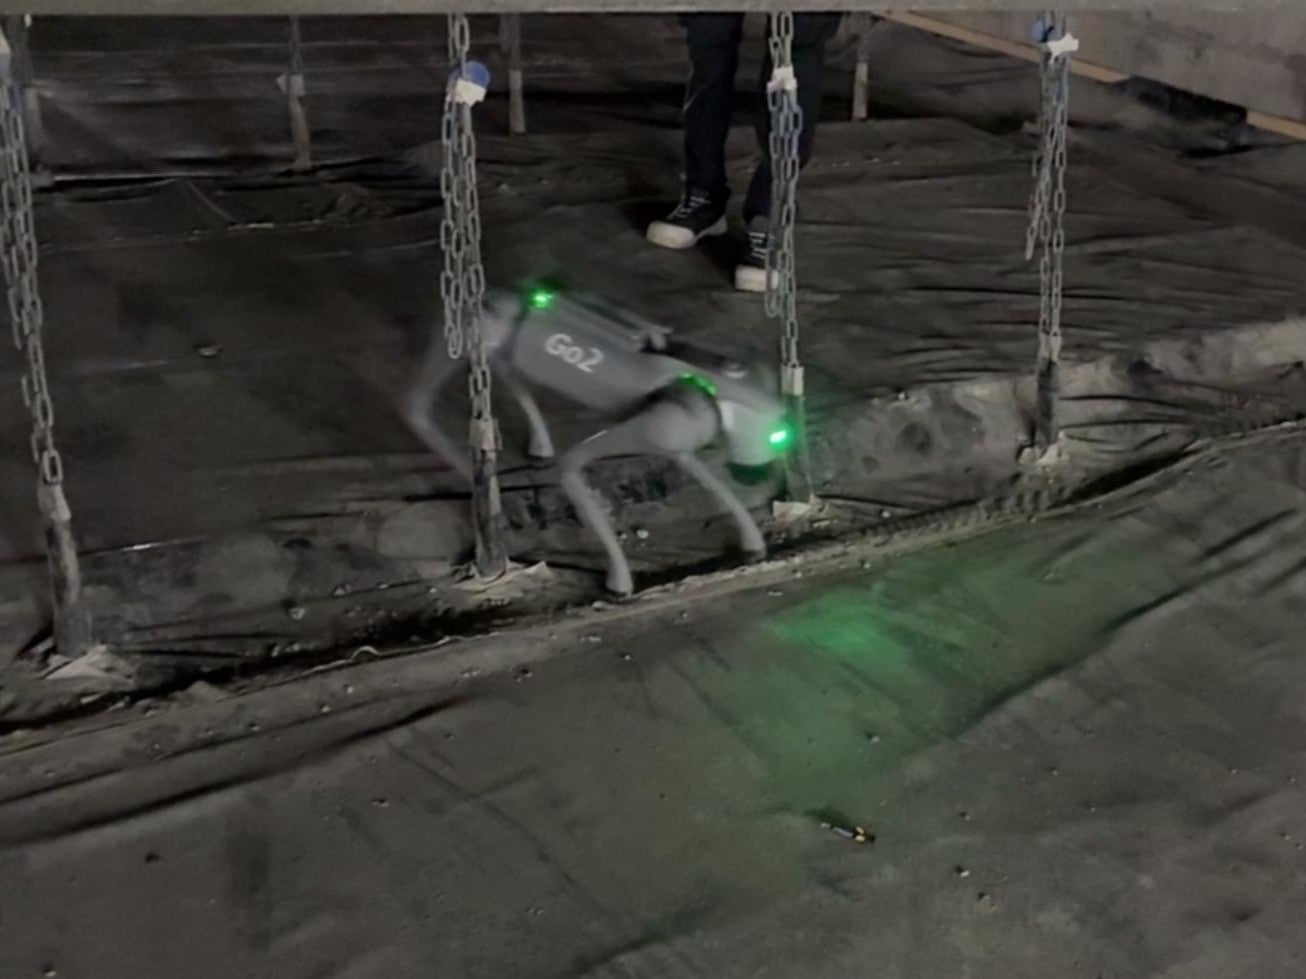
아카리는 강화학습 등을 활용해 현장 바닥 조건에 맞는 보행 제어 방식을 구축했다고 밝혔다. 다리 걸림을 감지하는 기능과 걸린 다리를 들어 해제하는 동작을 함께 개발했다는 설명이다. 오리엔탈시라이시는 레이저 센서인 LiDAR로 장애물을 파악하고 피하는 경로를 계획하며, 기체의 기울기와 바닥 반력을 감지해 자세를 제어했다고 밝혔다. 사용 기체는 Unitree Robotics의 Go2다. 발표에는 보행 성공률이나 이동 속도, 총 시험 시간처럼 결과를 비교할 수 있는 정량 지표는 포함되지 않았다.
양사는 이번 결과를 바탕으로 학습 환경을 늘려 더 다양한 공사 조건에 대응하고, 작업발판의 자율 순찰을 구현하는 개발을 이어갈 계획이다. 장기적으로는 무인 순찰과 작업자의 이상 상태 조기 발견을 목표로 한다. 이번 발표가 작업자 이상 감지 기능이나 모든 건설 현장의 상용 무인 점검을 완성했다는 의미는 아니다. 아카리는 현장 과제에 따라 휴머노이드와 무인 운반차, 드론 등 다른 기체와 제어 AI도 검토하며 제조공장과 물류 거점으로 적용 범위를 확대한다는 방침을 밝혔다.
저작권자 © STORIUM 무단전재 및 재배포 금지