로봇 소프트웨어 기업 인트린식이 산업용 로봇 애플리케이션 개발 도구 ‘인트린식 코어(Intrinsic Core)’를 오픈소스로 공개했다. 회사는 9월 22일 캐나다 토론토에서 열린 ROSCon 2026에 맞춰 이 도구와 제조 현장용 예시 설계를 발표했다. 로봇 운영체제 ROS와 함께 쓸 수 있는 구성요소를 제공해 개발자가 제어, 인식, 시뮬레이션을 모두 처음부터 구현하는 부담을 줄이는 것이 목표다.
공식 발표에 따르면 인트린식 코어에는 특정 제조사의 로봇팔에 묶이지 않는 실시간 제어 프레임워크와 로봇의 동작 경로를 계산하는 모션 플래닝, 부품의 위치와 방향을 추정하는 기능이 포함된다. 엔비디아 파운데이션포즈와 연동하는 자세 추정, 집게가 부품을 잡는 위치를 고르는 기능, 가제보 기반 시뮬레이션과 카메라 보정 도구도 소개됐다. 회사는 핵심 코드가 아파치 2.0 라이선스로 공개돼 있다고 설명한다.
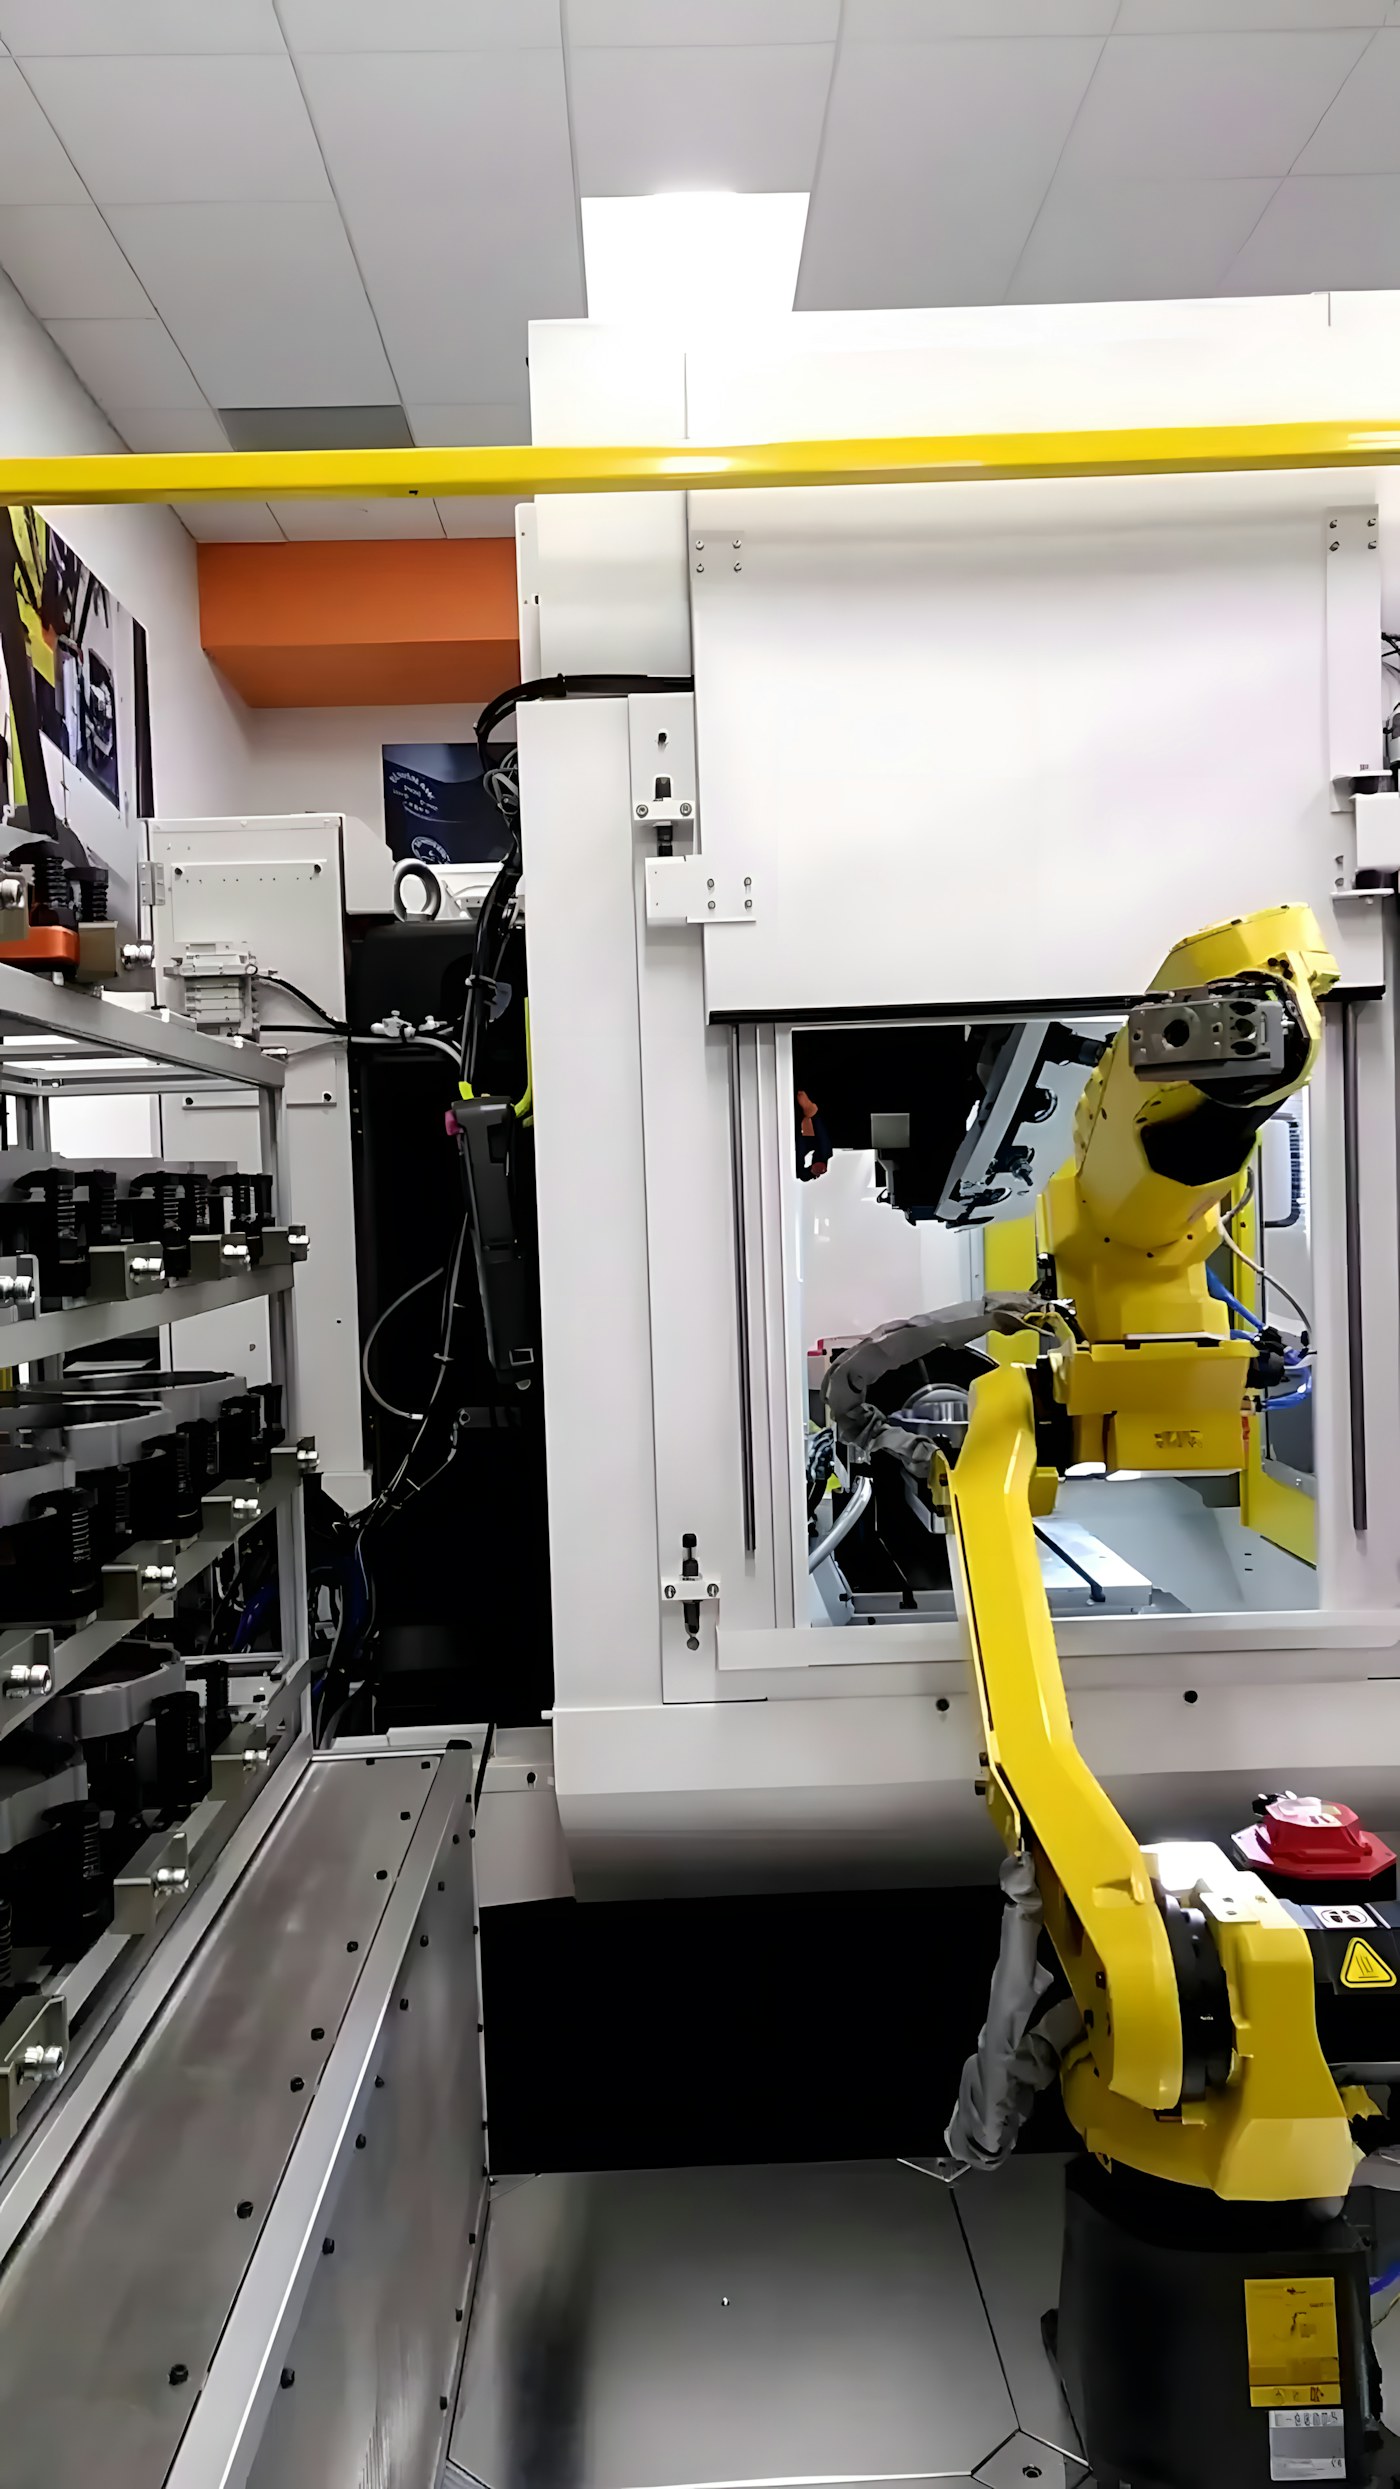
함께 공개한 ‘오픈 머신 텐딩 솔루션’은 공작기계에 부품을 넣고 꺼내는 작업의 참고 설계다. 인트린식은 이를 로봇 하드웨어와 작업 환경에 맞게 바꿔 활용하는 출발점으로 제시했다. 참고 설계가 제공된다는 사실과 각 제조 현장에 곧바로 배치할 수 있다는 주장은 구분할 필요가 있다. 실제 적용에는 로봇·센서 호환성, 작업자의 안전, 장비와의 통신, 현장 검증이 필요하다.
인트린식은 기존 로봇 개발자와 ROS 이용자가 공개된 구성요소를 조합해 연구나 제조 공정의 시제품을 만들 수 있다고 안내한다. 지원되는 로봇과 카메라 범위, 설치 방법, 예제 코드는 공식 개발자 문서와 저장소에서 확인해야 한다. 기업 발표에 적힌 생산성 향상 가능성은 특정 공장에 대한 독립적인 성능 검증 결과가 아니다. 근거: 인트린식 공식 발표, ROSCon 행사 안내.
저작권자 © STORIUM 무단전재 및 재배포 금지